
Johdanto
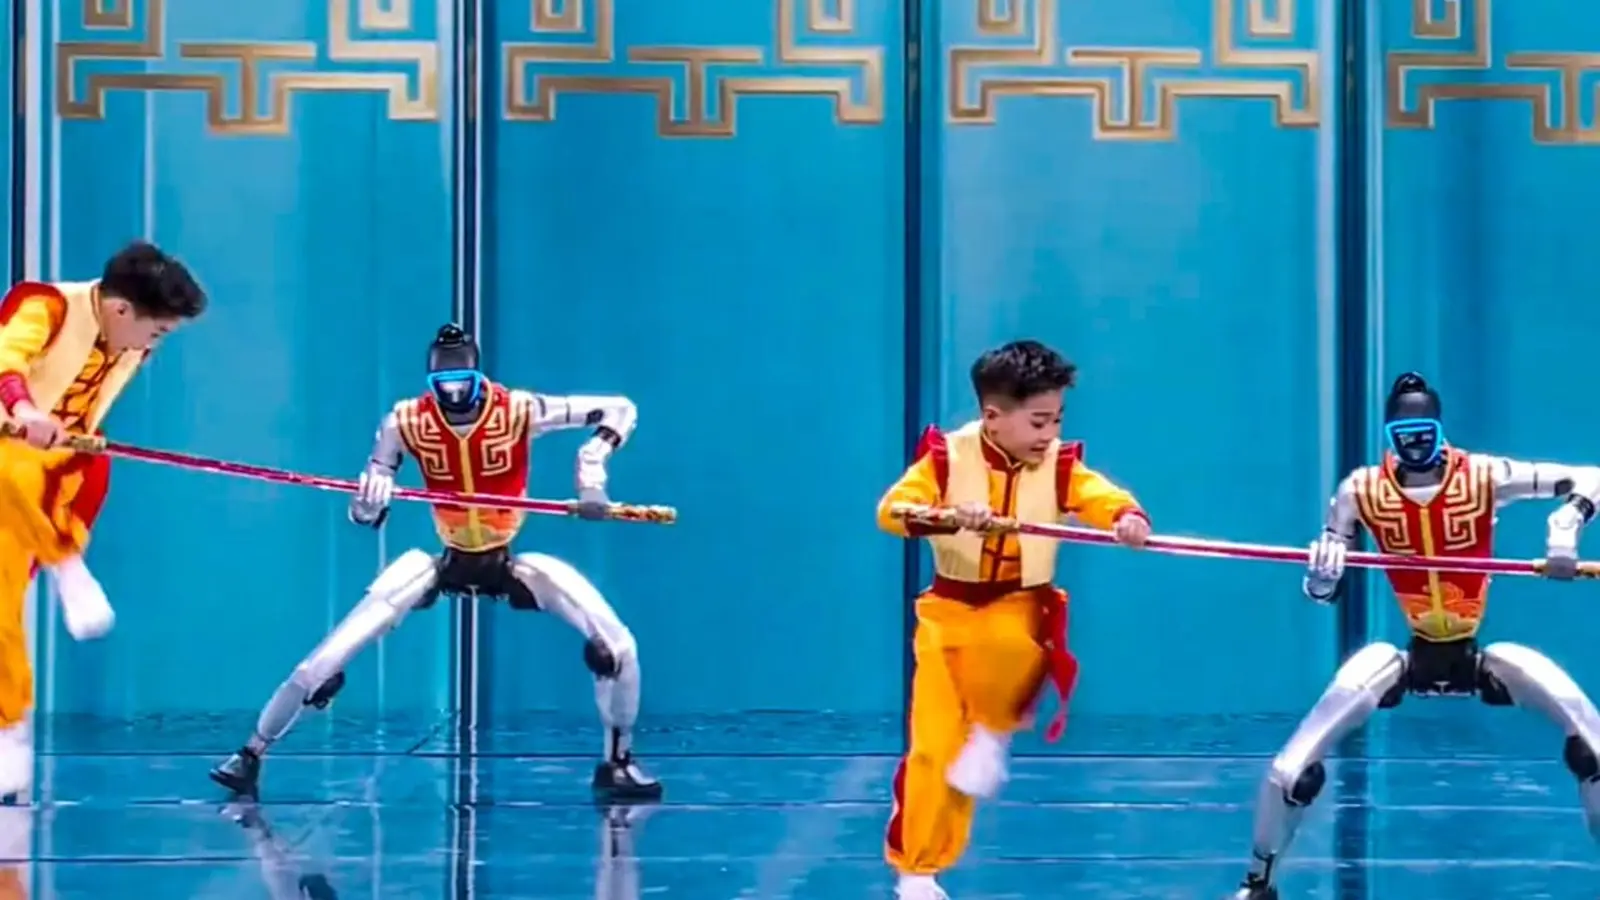
Humanoidirobotti suoritti juuri lentävän potkun. Pätkä tekee vaikutuksen, koska se näyttää — suoraan sanottuna — siltä kuin joku harjoittelisi stunt-studiolla. Erona on se, että esiintyjä on metallia ja moottoreita.
Agibot esitteli Expedition A3:n, kaksijalkaisen robotin, joka toteuttaa nopeita kung-fu -sekvenssejä: ilmatilassa suoritettavia iskuja, peräkkäisiä osumia ilmassa ja tarkkaan hallittuja rotaatioita. Lyhyitä purkauksia. Pitkiä kaaria. Toisinaanhetken hiljaisuus kahden mahdottoman koordinoidun liikkeen välillä. Yritys kertoo, että materiaali kuvattiin todellisissa olosuhteissa ilman CGI- tai tekoälyn luomia efektejä, ja jos anturilukemat vastaavat näyttöä, kyse ei ole pelkästä koreografiasta; kyse on vakavasta harjoituksesta tasapainon, koko kehon hallinnan ja dynaamisen koordinoinnin alalla.
Miksi taistelulajien esittely?
Miksi esittää kamppailulajeja? Koska ketteryys on otsikkotasoinen mittari seuraavalle humanoidisukupolvelle. Voiko robotti liikkua kuin ihminen tungoksessa kaupassa? Pystyykö se kääntymään, palautumaan ja jatkamaan keskustelua samalla kun tekee sen? Agibot asemoituu Expedition A3:n kanssa alustaksi, joka on suunniteltu korkean taajuuden vuorovaikutuksiin — myymäläopastus, promootiotapahtumat, lavaviihde — missä sulava liike on yhtä tärkeää kuin puheentunnistus.
Live-esitys: Agibot Night Shanghai
Viime viikon Agibot Night Shanghaissa vahvisti tätä näkemystä. 60 minuutin tapahtumassa esiintyi 16 humanoidia musiikin, tanssin ja komiikan parissa yhdessä ihmisesiintyjien kanssa. Agibot asetti shown siirtymävaiheeksi: visuaalinen älykkyys astuu laboratoriosta kulttuuritiloihin. Sekvenssit toimivat myös kuormitustesteinä — jatkuvat rutiinit arvioivat järjestelmän vakautta, monirobottisynkronointia sekä reaaliaikaista koordinointia ihmisten, G2-humanoidien ja D1-nelijalkaisten välillä.

Tämä ei ole stunt — se on kokeilualusta palveluroboteille, joiden on liikuteltava ja vuorovaikutettava luotettavasti julkisilla paikoilla.
Expedition A3:n perusrakenne ja ominaisuudet
Expedition A3 on rakennettu ihmismäisillä vapausasteilla, mukaan lukien joustava vyötärö, joka on suunniteltu jäljittelemään ihmisen liikealueita. Kevyet, eksoskeleton-tyyppiset jalkarakenteet pyrkivät parantamaan ketteryyttä ja vakautta. Käsivarret pystyvät nostamaan jopa kolme kilogrammaa ja työkalupisteen (tool-center-point, TCP) nopeus yltää noin kahteen metriin sekunnissa. Sisäinen virransyöttö perustuu kahteen runkoon upotettuun akkuyksikköön, mikä mahdollistaa jopa kahdeksan tunnin toiminta-ajan ja pikalukitusjärjestelmän täysien vuorojen kattamiseksi.
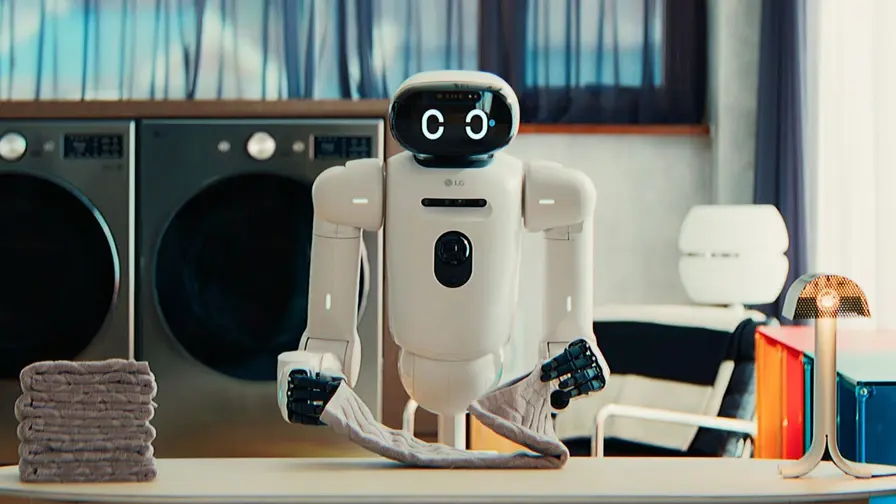
- Ihmismäiset koko kehon vapausasteet ja joustava vyötärö
- Eksoskeleton-tyylinen kevyt jalkarakenne vakauden ja ketteryyden parantamiseksi
- Käsivarren kantokyky: jopa 3 kg; työkalupisteen nopeus: ≈2 m/s
- Kaksoisakkujärjestelmä: jopa 8 tuntia toiminta-aikaa; hot-swap-ominaisuus
- Videokuvaus jaettu 720p- ja 1080p-tasoilla
- Tekoälyn aktivointivaihtoehto olkapäänapautuksella suuren paikallisen mallin avulla
Mehaaninen suunnittelu
Rakenne yhdistää kevyitä materiaaleja ja tarkan voimansiirron. Eksoskeleton-tyyppinen jalkarakenteisto vie kuorman optimaalisesti nivelten ja voimansiirtojen läpi samalla kun säilyttää herkän anturoinnin. Tällainen yhdistelmä on suunniteltu minimoimaan inertian vaikutukset äkillisissä käännöksissä ja mahdollistamaan nopeat, hallitut liikkeet, joita harjoituksissa nähtiin.
Sensoriikka ja ohjaus
A3:n tasapainon ylläpito perustuu sulautettuihin IMU-anturijärjestelmiin, voima- ja vääntömomenttiantureihin nivelissä sekä visuaaliseen paikannukseen. Reaaliaikainen kohtausanalyysi ja liikemallien ennakointi yhdistyvät kontrolli-algoritmeihin, jotka priorisoivat stabiloinnin ja tehtävän suorittamisen välillä. Jos anturilukemat olivat linjassa esityksen kanssa, tarvitaan erittäin tiukkoja säätöjä ja pieniä viiveitä, jotta nopeiden peräkkäisten liikkeiden ajoitus on tarkka.
Laajempi tuotelinjasto ja roolit
Expedition A3:n lisäksi Agibot esitteli perheen erilaisia robotteja eri rooleihin: A2-sarja monimodaaliseen vuorovaikutukseen ja autonomiseen navigointiin julkisissa tiloissa, kompaktimpi X2 keskustelutilanteisiin ja ihmismäiseen kävelyyn koulutuksessa ja viihteessä, teollinen G2, joka on keskitetty voimanhallintaan tehtaissa ja logistiikassa, sekä D1-nelijalkaiset tarkastus- ja maastoliikkuvuustehtäviin. Yhdessä valikoima piirtää kuvan ekosysteemistä yhden tuotteen sijaan.
A2, X2, G2 ja D1 — lyhyt tekninen vertailu
A2 on suunniteltu käyttäjäkeskeisyyttä ajatellen: sen anturipaketti ja reaktiokyky tukevat kauppatilan ja tapahtuman kaltaisia sovelluksia. X2 painottaa vuorovaikutuksen luonnollisuutta ja kävelyanimaatioiden sujuvuutta. G2 tuo mukanaan teolliset voimansäätöominaisuudet, kuten momentti- ja pehmeän kontaktin hallinnan koneiden ja linjojen kanssa työskentelyssä. D1-nelijalkaiset mahdollistavat kulun haastavassa maastossa ja tarkastustehtävissä, joissa pyöräalusta ei olisi sopiva.
Kaupallinen aikataulu ja skaalaus
Kaupallinen aikataulu on agressiivinen. Agibot kertoo, että yli 5 100 yksikköä toimitetaan vuoden 2025 loppuun mennessä ja sarjatuotannon skaalaaminen laajemmalle ulottuu kymmeniin tuhansiin yksiköihin vuoden 2026 aikana. Yritys ilmoitti myös Yhdysvaltain humanoidimarkkinoille tulostaan CES 2026 -messuilla, esitellen kolme humanoidimallia ja yhden nelijalkaisen vaihtoehtona, joka on valmis käyttöönotettavaksi.
Logistiikka ja valmistus
Tällainen tuotantomäärä vaatii vahvaa toimitusketjun hallintaa kyseisille komponenteille: servomoottoreille, anturimoduuleille, akku- ja jäähdytysjärjestelmille sekä elektronisille ohjausyksiköille. Hot-swap -akkuratkaisu osoittaa, että suunnittelua on tehty käytettävyystavoitteet mielessä, mutta suurten volyymien valmistus vaatii myös testausta pitkäikäisyydestä ja komponenttien saatavuudesta.
Testaus, läpinäkyvyys ja skeptisyys
Showmanshipilla on merkitystä, mutta läpinäkyvyys on yhtä tärkeää. Agibot korostaa, että kung-fu-sekvenssit kuvattiin livenä harjoittelustudiossa ja että näkemäsi on robotin reaaliaikaista tasapainoa ja liikkeenohjausta. Skeptikot pyytävät raaka-anturidataa ja riippumattomia testejä. Innokkaat fanit kuvittelevat myymälätervehtijöitä, jotka väistävät esteitä tai esiintyjiä, jotka toistavat koreografian satoja esityksiä ylikuumenematta.
Miten varmistetaan todennettavuus?
Riippumattomat kolmannen osapuolen testit, vertaisarvioidut mittaukset ja julkinen anturidatan jakaminen ovat keinoja rakentaa uskottavuutta. Standardoidut testiskenaariot, kuten DIN- tai ISO-muotoiset kriteerit robotiikan turvallisuudelle ja suorituskyvylle, auttavat vertailemaan eri valmistajien väittämiä samalla viivalla.
Sovellukset ja käytännön kysymykset
Missä A3-tyyppiset humanoidit voisivat toimia tehokkaasti? Useita mahdollisia käyttötapauksia ovat asiakaspalvelu, tapahtumajärjestelyt, viihde, opastus ja kevyet logistiikkatehtävät julkisissa tiloissa. Seuraavat seikat vaikuttavat menestykseen:
- Luotettavuus ja käyttöaste: kuinka monta tuntia laite voi toimia ilman huoltoa?
- Turvallisuus: miten robotit toimivat vuorovaikutuksessa ihmisten kanssa ja miten ne minimoivat vahingon riskin?
- Käyttäjäkokemus: kuinka luonnolliselta kommunikointi ja liike tuntuvat asiakkaalle?
- Kustannukset ja huoltotarpeet: millainen taloudellinen malli tukee laajamittaista käyttöönottoa?
Esimerkki: vähittäiskaupan opastus
Vähittäiskaupassa A3 voisi toimia opastajana tai promootioesiintyjänä. Tällainen sovellus vaatii, että robotti tunnistaa ihmisten virrat, reagoi esteisiin ja pystyy pitämään päätetyn reitin samalla kun se keskustelee asiakkaiden kanssa. Äänen ja liikkeen synkronointi on tärkeää, etenkin jos robotti myös viihdyttää tai näyttää tuotteita.
Turvallisuus, eettisyys ja sosiaalinen hyväksyttävyys
Robotiikan yleinen hyväksyntä edellyttää luotettavaa turvallisuutta ja selkeää eettistä kehystä. Tärkeimmät näkökulmat ovat fyysinen turvallisuus (kosketuksen hallinta, hätäseis-käytännöt), yksityisyydensuoja (kamerat ja tallennus), sekä sosiaalinen vaikutus työntekijöihin ja asiakkaisiin. Julkisissa esityksissä järjestäjien on varmistettava, että näyttämöllä ja katsomoalueilla noudatetaan turvallisuusprotokollia.
Sääntely ja standardit
Monet maat kehittävät robotiikalle soveltuvia normejä: turvallinen voimanhallinta, ihmisen ja koneen rajapinnan vaatimat turvarajat, sekä tietosuoja-asetukset kameratallenteille. Yritykset, jotka haluavat laajentaa markkinoille, joutuvat navigoimaan näitä säädöksiä ja osoittamaan noudattavuutta testeillä ja sertifikaateilla.
Kilpailu ja markkinanäkymät
Agibot ei ole ainoa toimija humanoidimarkkinassa, mutta yrityksen painotus ketteryyteen ja viihdekäyttöihin erottaa sen teollisesta robotiikasta. Kilpailijoiden erot voivat näkyä herkkyydessä, kustannustasossa, sovellusvalmiudessa ja ekosysteemin laajuudessa. On erotettava toisiaan täydentävät tuotelinjat (esim. teollisuusrobotit vs. palvelurobotit) sekä samankaltaiset humanoidialustat, joiden strategiat painottavat eri osa-alueita kuten kapasiteettia, turvallisuutta tai integraatioalustoja.
Tulevaisuuden näkymät ja johtopäätökset
Mihin tämä kehitys johtaa? Kun koneet oppivat liikkumaan ihmismäisemmin, avautuvat uudet käyttömahdollisuudet myymälöissä, tapahtumissa, tuotantolinjoilla ja julkisissa tiloissa. Tämä synnyttää samalla kysymyksiä luotettavuudesta, turvallisuudesta ja sosiaalisesta hyväksynnästä. Julkiset demot ja tuotantoon siirtyminen ovat ensimmäisiä merkkejä siitä, että robotiikka siirtyy laboratorioista arkeen — mutta laajempi käyttöönotto edellyttää mittavia testejä, standardointia ja todellista suorituskyvyn osoittamista kenttäolosuhteissa.
Pidä silmällä seuraavia demoja ja käyttöönoton aikatauluja — tämä tuntuu olevan hyvin julkinen luku robotiikan historiassa.
Tekniset lisätiedot ja terminologia
Tässä on yhteenveto keskeisistä termeistä ja teknisistä käsitteistä, joita artikkeli käsitteli, selitettynä lyhyesti ja selkeästi:
- Vapausasteet (degrees of freedom): kuinka monta itsenäistä liikettä nivel voi tehdä.
- Tool-center-point (TCP): työkalu- tai efektorin kohta, jonka liike- ja nopeusparametreja mitataan.
- IMU (Inertial Measurement Unit): anturimoduuli, joka mittaa kiihtyvyyttä ja kulmanopeutta.
- Hot-swap-akku: akku, jonka voi vaihtaa nopeasti ilman laitetta pysäyttämättä.
- Sulautettu visuaalinen paikannus: kamerapohjainen paikannus ja kartoitus reaaliajassa.
Lopuksi
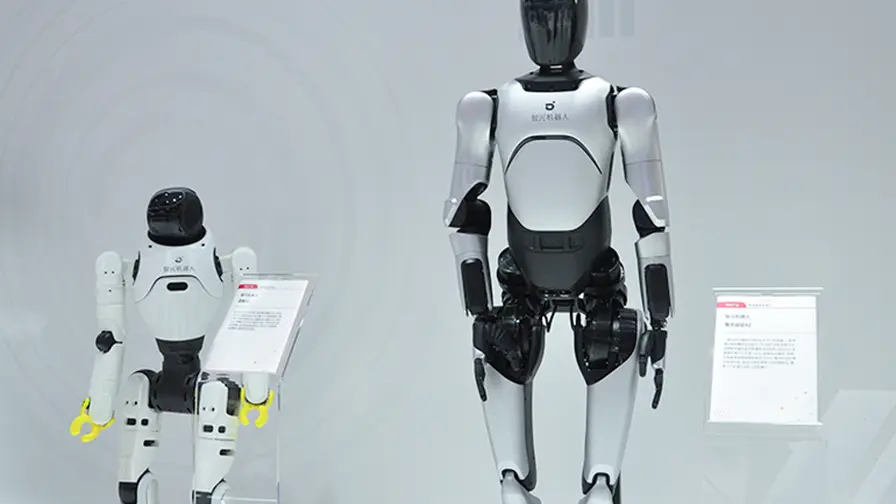
Agibot Expedition A3:n esitys tarjoaa ikkuna siihen, miten nopeasti humanoiditeknologia etenee liikkeenhallinnan ja vuorovaikutuksen saralla. Vaikka demoissa näkyvä taito on vaikuttavaa, laajamittainen käyttöönotto vaatii edelleen vankkoja todisteita suorituskyvystä, sertifiointeja ja yhteiskunnallista hyväksyntää. Julkiset näytökset tuovat teknologian näkyville ja käynnistävät keskustelua siitä, millaisia rooleja humanoidit voisivat tulevaisuudessa täyttää kaupoissa, tapahtumissa ja teollisuudessa.

"Olen digitaalisen markkinoinnin asiantuntija ja intohimoinen data-analytiikan seuraaja. Kirjoitan Diginissä siitä, miten teknologia vaikuttaa liiketoimintaan ja yhteiskuntaan."
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.