
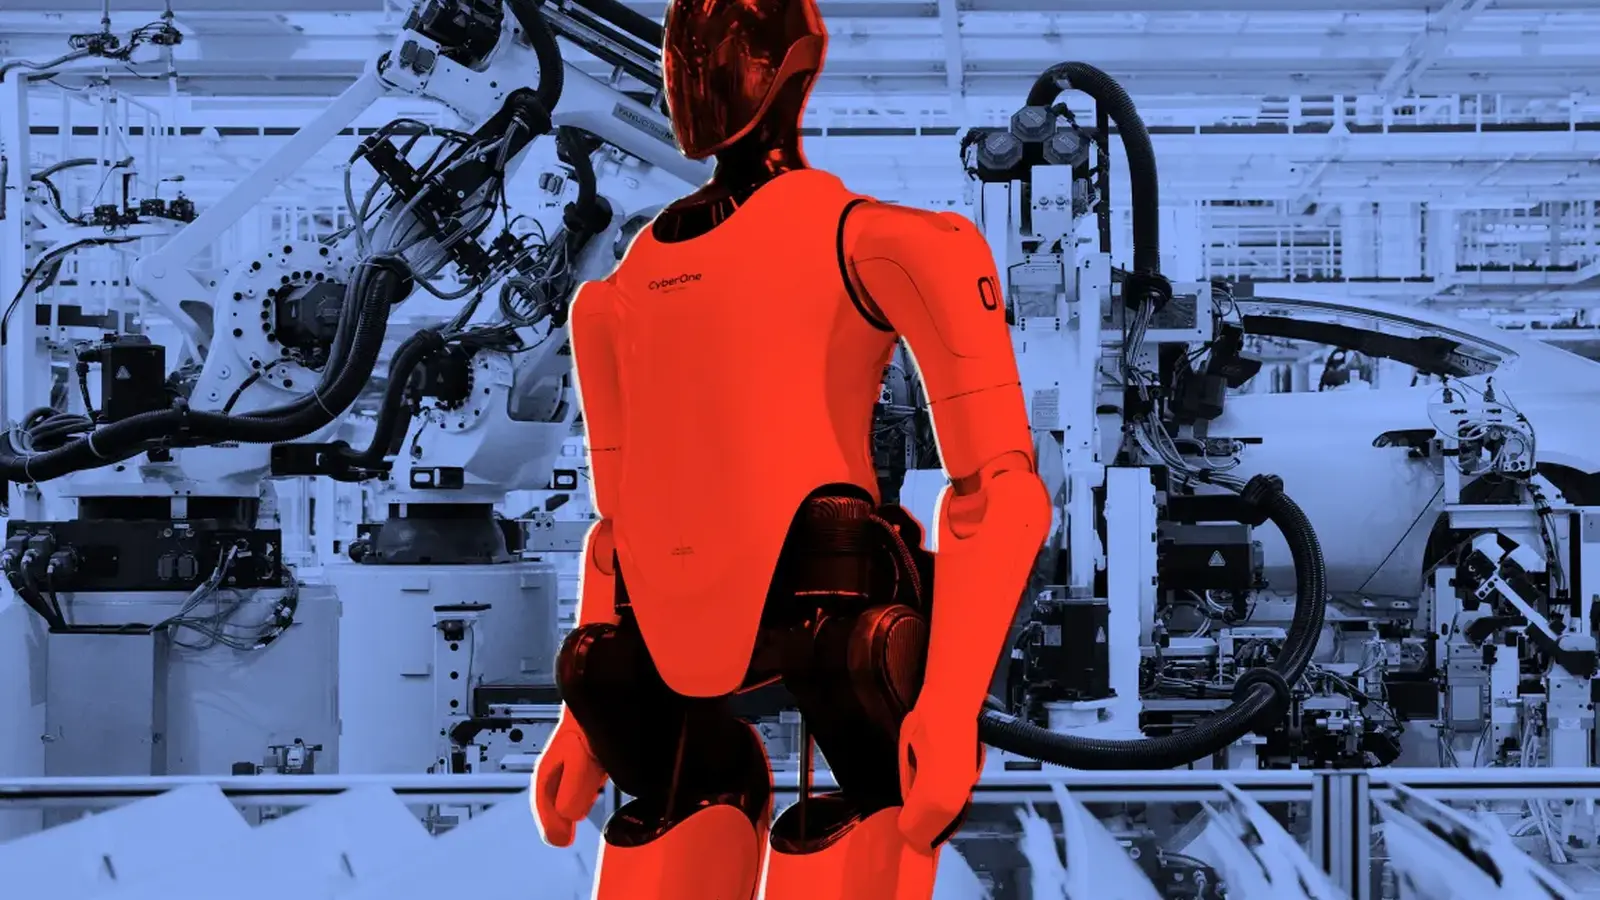
Xiaomin sähköauton kokoonpanolinjalla Pekingissä kaksi epätavallista työntekijää ovat hiljaisesti liittyneet vuoroon. He eivät käy leimaamassa työaikalaitetta. He eivät venyttele selkäänsä. Eivätkä he kysy, missä kahvinkeitin on.
Kiinan teknologiayritys kertoi äskettäin testaavansa humanoidirobotteja sähköautojen valmistustilassaan. Hallitussa kokeilussa yhtiö antoi kahdelle kaksijalkaiselle robotille todellisen tuotantotehtävän: pyöränpulttien kiinnittämisen ajoneuvon alustaan. Se saattaa kuulostaa pieneltä tehtävältä, mutta nykyaikaisessa autotehtaassa jokainen sekunti ja millimetri on ratkaiseva.
Xiaomin presidentin Lu Weibingin mukaan robotit suorittivat noin 90,2 prosenttia niille määrätyistä työvaiheista kolmen tunnin arviointijaksolla. Tämä luku kiinnitti huomiota robotiikan ja valmistavan teollisuuden parissa – ei siksi, että tehtävä olisi ollut täydellinen, vaan siksi, että koneet pystyivät seuraamaan todellisen tuotantolattian rytmiä.
Yhtiön julkaisemalla promootiovideolla robotit seisovat kokoonpanolinjan vastakkaisissa päissä. Niiden liikkeet ovat huolellisia, lähes varovaisia, kun mekaaniset kädet asettavat ja kiristävät pyöränpultteja. Prosessi ei ole salamannopea. Jokainen sykli kestää noin 76 sekuntia. Monessa tehtaassa kokeneet teknikot ehtivät usein suorittaa saman vaiheen nopeammin.
Mutta nopeus ei ole se tärkein otsikko tässä tarinassa. Kyse on integraatiosta.
Xiaomin tehdas valmistaa uuden auton suunnilleen 76 sekunnin välein, tempo, joka ei jätä paljon varaa epäröinnille. Mikä tahansa robottijärjestelmä, joka haluaa liittyä tähän ympäristöön, on synkronoitava täydellisesti olemassa olevan tuotantorytmin kanssa. Lu kertoi CNBC:lle, että juuri tämä synkronointi oli suurin haaste.
‘Integroidaksemme robotteja tuotantolinjoillemme suurin haaste on niiden kyky pysyä tahdissa’, hän selitti. Kokeilu viittaa siihen, että ainakin tietyissä tehtävissä humanoidirobotit pystyvät jo vastaamaan tuohon rytmiin.
Enemmän harjoittelijoita kuin työkavereita — toistaiseksi
Vaikka luvut näyttävät lupaavilta, Xiaomi ei esitä, että robotit olisivat valmiita korvaamaan ihmistyöntekijöitä. Vielä ei. Lu kuvaili niiden roolia yllättävän nöyrällä vertauksella: harjoittelijoina.
Robotit oppivat ympäristöä, suorittavat rajattuja tehtäviä ja toimivat valvonnan alaisina. Toisin sanoen ne ovat vielä koulutusvaiheessa, jonka tarkoituksena voi ajan myötä laajentaa niiden roolia automatisoidussa valmistuksessa.
Symboliikalla on kuitenkin merkitystä. Kiina käyttää jo enemmän teollisuusrobotteja kuin mikään muu maa historiassa, mutta valtaosa niistä on perinteisiä robottiaseita, jotka on kiinnitetty kiinteisiin asemointiin. Humanoidirobotit — kaksijalkaiset koneet, jotka liikkuvat ihmisen kaltaisesti — edustavat hyvin erilaista visiota tehtaille.
Sen sijaan, että tuotantolinjoja suunniteltaisiin uudelleen kiinteiden robottien ympärille, yritykset voisivat tulevaisuudessa ottaa käyttöön koneita, jotka liikkuvat samoissa tiloissa, jotka on alun perin suunniteltu ihmistyöntekijöille. Robotti, joka kävelee, ojentaa kätensä ja käsittelee työkaluja ihmisen tavoin, voisi teoreettisesti sopeutua olemassa oleviin tehtaisiin ilman massiivisia infrastruktuurimuutoksia.
Xiaomi ei ole yksin tämän mahdollisuuden tutkimisessa. Aiemmin tänä vuonna Iso-Britannian robotiikkayritys Humanoid toteutti oman pilottinsa, jossa kaksijalkaisia koneita käytettiin säilytyslaatikoiden pinoamiseen. Tehtävän onnistumisprosentti raporttien mukaan oli yli 90 prosenttia.
Tehtävät kuitenkin erosivat merkittävästi toisistaan. Säilytyslaatikoiden pinoaminen tarkoittaa suurempia objekteja ja vähemmän mikrometristä tarkkuutta. Xiaomin robotit sen sijaan käsittelivät pieniä mekaanisia osia, jotka vaativat huolellista kohdistusta ja tarkkaa vääntömomentin hallintaa — lähempänä auton kokoonpanon hienomotoriikkaa.
On myös keskustelua siitä, mitä todella pidetään ”humanoidina”. Xiaomin koneet kävelevät ja tasapainottavat itseään kahdella jalalla suoriutuessaan tehtävästä. Joissain kilpailevissa järjestelmissä vakauden takaamiseksi käytetään kiinteää kantta tai pyörillä kulkevaa alustaa, mikä yksinkertaistaa suunnittelua mutta vähentää joustavuutta.
Tähän mennessä mikään yritys ei ole ottanut käyttöön täysimittaista kaksijalkaisten humanoidirobottien tuotantolinjaa pysyvästi. Teknologia on edelleen kokeellista, kallista ja ajoittain haavoittuvaa. Suunta on kuitenkin selvä.
Tehtaat muuttuvat vähitellen uuden sukupolven koneiden koeradoiksi — robottien, jotka on suunniteltu työskentelemään ihmisten rinnalla ja liikkumaan niiden tavoin.
Jos Xiaomin varhaiset kokeilut kertovat jotain, nämä ”harjoittelijat” kokoonpanolinjalla eivät välttämättä pysy harjoittelijoina kovin kauan.
Tekniset yksityiskohdat ja integraation haasteet
Humanoidirobotiikan siirtäminen laboratoriosta tuotantoympäristöön edellyttää useiden teknisten komponenttien saumattoman yhteispelin. Tässä osiossa käydään läpi keskeisiä tekijöitä, jotka vaikuttavat siihen, kuinka hyvin robotit voivat toimia autotehtaassa.
Liikkeen hallinta ja dynamiikka
Kaksijalkaisen robotin liikuttaminen vaatii edistynyttä tasapainon hallintaa, reaaliaikaista asennon seurantaa ja adaptatiivista ohjausta. Käytännössä tämä tarkoittaa sulautetun ohjauksen ja sensoripuolen yhdistämistä: IMU-anturit (inertial measurement units), voimamittarit nivelissä ja visuaaliset järjestelmät, kuten stereokamerat tai LiDAR, antavat jatkuvaa palautetta robotin liikkeistä.
Autotehtaan lattia voi olla liukas, siinä voi olla irrallisia osia tai tavarankuljetusvaunuja — ympäristö, jossa staattinen laboratorioasetus ei kata kaikkia skenaarioita. Robotin on kyettävä kompensoimaan pienet liikkeet, asennonmuutokset ja reaktiot yllättäviin häiriöihin ilman tuotantokatkoja.
Tarkkuus, momentinhallinta ja työkalujen integrointi
Pyöränpultin kiertäminen oikeaan momenttiin ja täsmälliseen kohdistukseen vaatii mekaanista herkkyyttä. Tämä edellyttää sekä sopivaa työkalua että kättä ohjaavia algoritmeja, jotka pystyvät mittaamaan kontaktivoimia ja laskemaan oikean väännön. Virhe väännössä voi johtaa löysiin pultteihin tai ylikireyttämiseen, molemmat turvallisuusriskejä.
Integraatioon kuuluu myös työkalun vaihtojärjestelmä ja työkaluvalvonta. Robotti tarvitsee kyvyn vaihtaa esimerkiksi momenttiavaimen eri kokoonpanoihin ja varmistaa, että jokainen vaihe on suoritettu hyväksytyllä toleranssilla.
Visiointijärjestelmät ja paikannus
Konenäkö on olennainen osa osien tunnistusta ja kohdistusta. Kamerat ja syvyysanturit yhdistettynä koneoppimiseen mahdollistavat epästandardien osien tunnistamisen, kohdistusvirheiden korjaamisen ja viiveiden minimoinnin. Tämän tyyppinen sensori-integraatio tekee humanoidista riittävän joustavan käsittelemään vaihtelevia komponentteja verrattuna kiinteään robottiaseeseen.
Kommunikointi tuotantolinjan kanssa
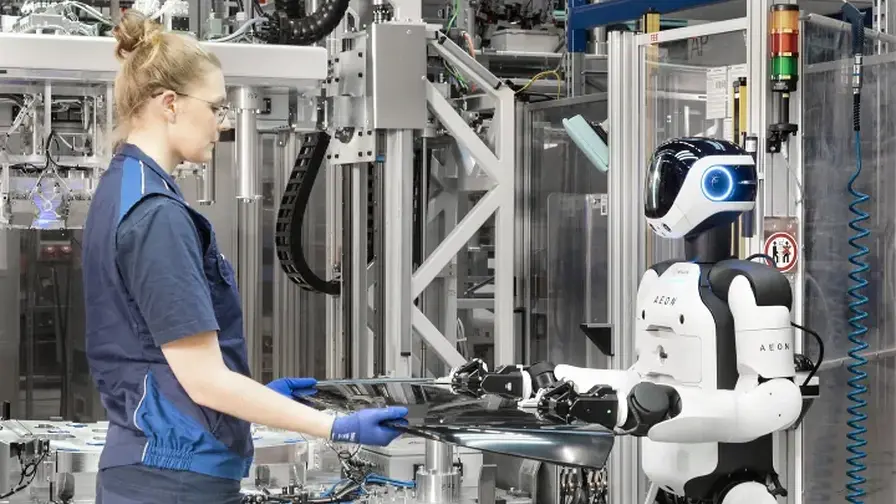
Robottien on kommunikoitava tuotannon valvontajärjestelmän (Manufacturing Execution System, MES) kanssa reaaliaikaisesti. Näin ne tietävät, milloin ja mitä tehtävää suorittaa, sekä saavat tuotannonsyötteen ja -priorisoinnin. Viiveet tai virheilmoitukset järjestelmäkommunikaatiossa voivat aiheuttaa tuotantokatkoja, joten luotettavuus on kriittinen.
Turvallisuus ja ihmisten läsnäolon hallinta
Kun robotit liikkuvat samoissa tiloissa ihmisten kanssa, turvallisuusvaatimukset tiukkenevat. Tarvitaan kollisioiden estojärjestelmiä, hätäseis-päälle kytkentöjä, sekä selkeät säännöt siitä, milloin robotti voi toimia autonomisesti ja milloin se tarvitsee ihmisen valvontaa. Myös ohjelmistotason turvatarkistukset ja redundanssit ovat välttämättömiä haavoittuvaisuuksien vähentämiseksi.
Liiketoiminnalliset vaikutukset ja työvoima
Humanoidirobottien käyttöönotto tehtaissa ei ole pelkästään tekninen haaste—siihen liittyy myös laaja kirjo liiketaloudellisia ja sosiaalisia kysymyksiä. Tässä tarkastelussa käsitellään kustannusvaikutuksia, työnkuvien muutosta ja mahdollisia hyötyjä tuotantotehokkuudelle.
Kustannusrakenne ja investoinnit
Ensivaiheen investointikustannukset humanoidiroboteista ovat korkeat: itse laitteisto, asennus, ohjelmointi ja järjestelmäintegraatio muodostavat merkittävän pääomamenon. Lisäksi on otettava huomioon koulutus, ylläpito ja mahdolliset käyttökatkot pilotointivaiheessa.
Kuitenkin, jos robotit pystyvät toimimaan useammassa tehtävässä ja sopeutumaan eri osastojen tarpeisiin, investoinnit leviävät pidemmälle ajanjaksolle ja voivat pienentää yksikkökustannusta. Esimerkiksi robotin kyky siirtyä kokoonpanosta laaduntarkastukseen saattaa lisätä hyötyä verrattuna yksittäiseen kiinteään asemaan sitoutuvaan robottijärjestelmään.
Työnkuvien muutos ja osaamistarpeet
Kun tehtävät automatisoituvat, ihmistyöntekijöiltä vaaditaan enemmän valvonta-, ohjelmointi- ja huoltotaitoja. Perinteiset mekaanikot saattavat siirtyä robotiikan ylläpitoon ja laadunvalvontaan. Tämä muutos voi synnyttää uusia koulutusvaatimuksia ja urapolkuja, mutta saattaa myös aiheuttaa pelkoa työpaikkojen menetyksestä, ellei uudelleenkoulutusta ja siirtymäpolkuja tueta asianmukaisesti.
Tuottavuus ja laatu
Robottien etuina ovat tasainen suoritus, väsymättömyys ja kyky pitää tarkasti samat toleranssit. Tavoitteena on parantaa laatua ja vähentää inhimillisten virheiden aiheuttamia takaisinkutsuja. Pitkällä aikavälillä tämä voi lisätä tuotannon johdonmukaisuutta ja alentaa laatukustannuksia.
Vertailu muihin robotiikkaratkaisuihin
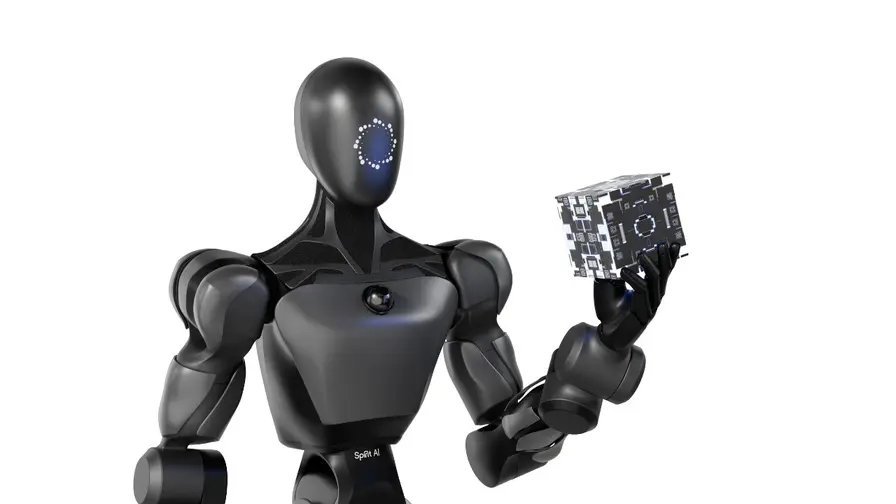
On hyödyllistä verrata Xiaomin kaksijalkaisia robotteja muihin ratkaisutapoihin, kuten perinteisiin robottiaseisiin ja pyörällisiin autonomisiin kuljetusalustoihin.
Robottiaseet vs. humanoidit
Perinteiset robottiaseet ovat tehokkaita toistuvissa, hyvin määritellyissä tehtävissä ja ne voidaan optimoida erittäin suurella nopeudella ja tarkkuudella. Niiden reuna on tuotantorakenteissa, joissa työpiste on standardoitu ja harvoin muuttuva.
Humanoidirobotit tuovat mukanaan joustavuutta ja soveltuvuutta ympäristöihin, joissa tilajärjestelyt ja tehtävärakenne vaihtelevat. Ne voivat liikkua tehtaan eri osissa, käyttää ihmisen suunnittelemia apuvälineitä ja sopeutua uusiin tehtäviin ilman, että koko linjaa tarvitsee muuttaa. Tämä joustavuus voi osoittautua arvokkaaksi, kun tuotantovalikoima laajenee tai räätälöityjä malleja valmistetaan pienempiä eriä.
Pyörälliset alustat
Pyörälliset autonomiset alustat ovat erinomainen ratkaisu materiaalinkäsittelyyn ja kuljetukseen. Ne ovat usein kustannustehokkaita ja helposti integroitavissa. Niiden rajoitus on kuitenkin kyvyssä suorittaa korkeatasoisia käsittelytehtäviä tai liikkua monimutkaisissa ympäristöissä, joissa korkea vapaa-aste ja moniulotteinen liike ovat tarpeen.
Tulevaisuuden näkymät ja skenaariot
Jos teknologinen kehitys jatkuu nykyisellä vauhdilla, voidaan kuvitella useita realistisia käyttöönoton skenaarioita seuraavien vuosien aikana.
Lyhyellä tähtäimellä humanoidit toimivat erikoistehtävissä ja pilottiasetuksissa, joissa ne täydentävät ihmisvoimaa ja perinteisiä robotteja. Keskipitkällä aikavälillä ne voisivat ottaa vastuuta monipuolisemmin toistuvista kokoonpanotehtävistä, testaamalla eri osien yhteensopivuutta ja siirtymässä eri linjojen välillä. Pitkällä aikavälillä, jos kustannukset alenevat ja luotettavuus paranee, humanoidit saattavat tulla yleisemmäksi osaksi teollisuuden automaatiota, erityisesti tiloissa, joissa joustavuus on etusijalla.
Regulaatio, turvallisuusstandardit ja inhimillinen hyväksyntä ratkaisevat osaltaan kehityksen nopeuden. Yritykset, jotka osoittavat vastuullisen ja läpinäkyvän käyttöönoton sekä investoivat työntekijöiden uudelleenkoulutukseen, tulevat todennäköisemmin johtamaan tätä muutosta.
Johtopäätökset
Xiaomin kokeilut Pekingin tehtaalla ovat merkittävä askel kohti tuotantoympäristöjä, joissa ihmisen ja koneen roolit sulautuvat entistä lähemmäksi toisiaan. Robottien noin 90 prosentin onnistumisaste kolmessa tunnissa osoittaa, että teknologia on nopeasti kehittymässä, mutta se ei vielä korvaa ihmistä monissa vaativissa tehtävissä.
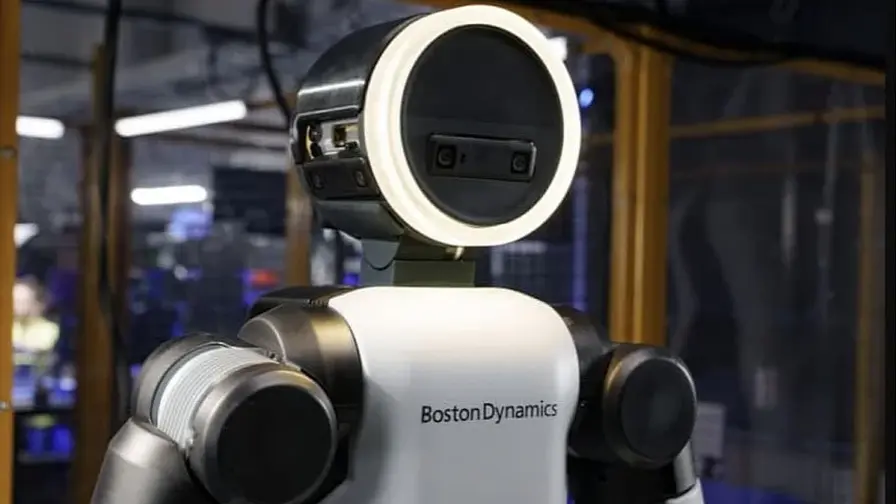
Keskeinen viesti on integraation onnistuminen: ei vain se, että robotti suoriutuu tehtävästä, vaan että se pystyy toimimaan yhdessä teollisen rytmin ja muiden järjestelmien kanssa. Kun liikkeen hallinta, momentinhallinta, visiointijärjestelmät ja tuotannonohjaus yhdistyvät luotettavaksi kokonaisuudeksi, humanoidirobotit voivat muuttaa tapaa, jolla tehtaat on suunniteltu ja miten työvoiman osaamista hyödynnetään.
Tulevaisuus ei näytä siltä, että robotit vallaisivat tehtaat yhtenä yönä. Sen sijaan odotettavissa on asteittainen, ohjattu ja todennäköisesti sektori- ja tehtäväkohtainen muutos, jossa ihmistyöntekijät ja humanoidirobotit muodostavat uudenlaisen yhteistyön. Xiaomin kokeilu on yksi askel tässä pitkässä prosessissa — ja yksi esimerkki siitä, miten robotiikka ja teollisuusautomaation innovaatiot muokkaavat valmistavaa teollisuutta tulevina vuosikymmeninä.

"Olen tietoturva-asiantuntija ja seuraan kyberturvallisuuden trendejä. Diginissä jaan vinkkejä ja uutisia, joilla pysyt turvassa digitaalisessa maailmassa."
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.